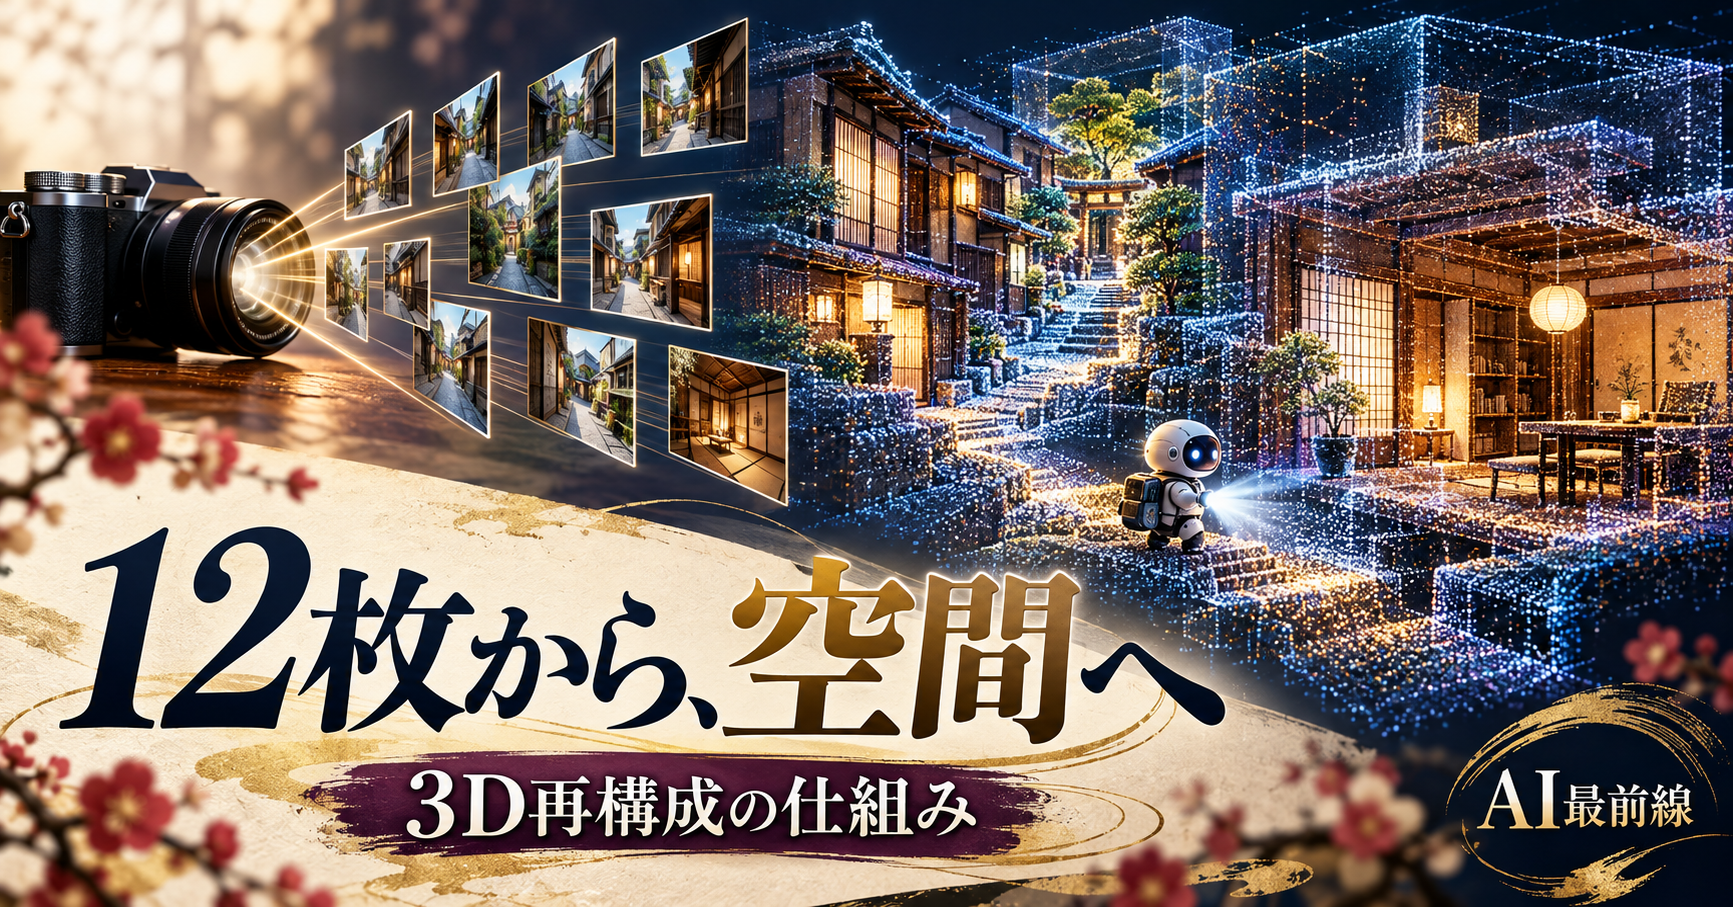
長い映像から空間を復元するAIは、過去のすべてを大きな内部記憶へため込む必要があるのか。Amapの研究チームが公開したABot-Reconは、直近の小さな画像列から得た形状と移動量をつなぎ、長い軌跡を組み立てる設計を採る。「12フレーム」という数字は、長い映像の入力枚数そのものを表すわけではない。
12枚で、何を処理するのか
公式リポジトリは、固定された12フレームの局所コンテキストを使うストリーミング3D再構成モデルとして説明している。直前11フレームの特徴をキャッシュし、現在のフレームについてカメラ座標系の点群と、隣り合うフレーム間の相対姿勢を推定する。
そこから移動の変換を順次合成し、全体のカメラ軌跡と点群を得る。このため、1万フレームを超える映像を扱えるという発表と、「12フレームで動く」という説明は両立する。長い動画全体を最初の12枚だけから正確に想像して完成させる仕組みではない。
設計上の狙いは、映像が長くなるほどモデルの状態や1フレーム当たりの計算を増やさずに済ませることだ。ただし、出力する点群や映像ファイルを保存する容量まで一定になるという意味ではない。モデルが推論に使う状態と、処理済みの結果を蓄積する領域は分けて考える必要がある。
小さな推定をつなぐと、誤差もつながる
隣接フレームの姿勢を少しずつ足していく方式では、小さな回転や移動の誤差が長距離で積み重なる。これは、短い区間でよく見えることと、出発点から遠くまで移動したときに地図がずれないことが別の課題であるためだ。
チームは回転の補正や、姿勢の合成を考慮した損失関数によって、そのずれを抑えると説明している。公開評価には、カメラの位置・姿勢の誤差と、復元した形状の品質の両方が含まれる。精度を比較するときは、どちらの指標かを確かめたい。
公開実装には任意のループクロージャー機能もある。同じ場所を再訪した候補を検索し、相対姿勢の制約を使って全体の軌跡を調整するものだ。モデル本体はこの機能なしでも動く一方、再訪のある映像では外部の補正を組み合わせられる。過去の情報を一切利用しないシステムと理解するのは正確ではない。
リアルタイム性能には条件がある
公式READMEは、KITTI-02で24.45FPS、6.71GiBというストリーミング効率を示している。条件は504×280の入力とNVIDIA H100で、入力データの保存領域はメモリ量から除かれる。設置先の小型コンピューターでも同じ速度が出るという数字ではない。
また、Oxford Spiresの密な再構成ではF1が91.81%とされるが、距離の判定閾値は4メートルである。細い部品を数ミリ単位で測る検査の精度とは比較できない。高い割合だけを取り出さず、対象空間の大きさと判定条件を一緒に読む必要がある。
公開されているのは研究用の評価と実装であり、実車や実ロボットの安全性の認証ではない。暗所、強い反射、映像のぶれ、人や車の多い場面、急なカメラ移動など、現場の条件で結果を調べる作業が残る。空間復元ができても、その地図を使った走行判断まで自動で安全になるわけではない。
公開後の実装も進んでいる
リポジトリの更新履歴では、9月に学習コードやハードウェア移植に関する情報、10月には点群と軌跡の可視化スクリプトが追加されている。8月の発表時点で今後の予定だったものと、現在入手できるものを区別して確認できる。
推論結果にはカメラ姿勢、相対姿勢、局所点群、信頼度などが含まれる。結果を一枚の見栄えのよい動画にするだけでなく、どの区間で信頼度が下がり、軌跡がずれたかを確認する用途にも使える。日本の実務で試すなら、既知の寸法や別の計測方法を持つ空間で、誤差の現れ方を先に比較したい。
コードはApache License 2.0だが、モデルの重みには別のMODEL_LICENSE.mdが適用される。ソースコードが公開されていることから、重みや第三者部品も同じ条件だと推測せず、実際に使う版の条件を読む必要がある。
ABot-Reconが示すのは、記憶を大きくする以外にも長時間の空間理解を組み立てる道があるということだ。小さな局所推定を安定して接続できるかが核心になる。空間データの活用やAI実証の業務設計は、運営会社RO合同会社の公式サイトを参照してほしい。
出典:Amapの公式発表、ABot-Recon公式リポジトリ・技術報告、モデル公開ページ、参考報道・イノベトピア。現場への適用提案は本稿の考察である。
PR
文賢 →