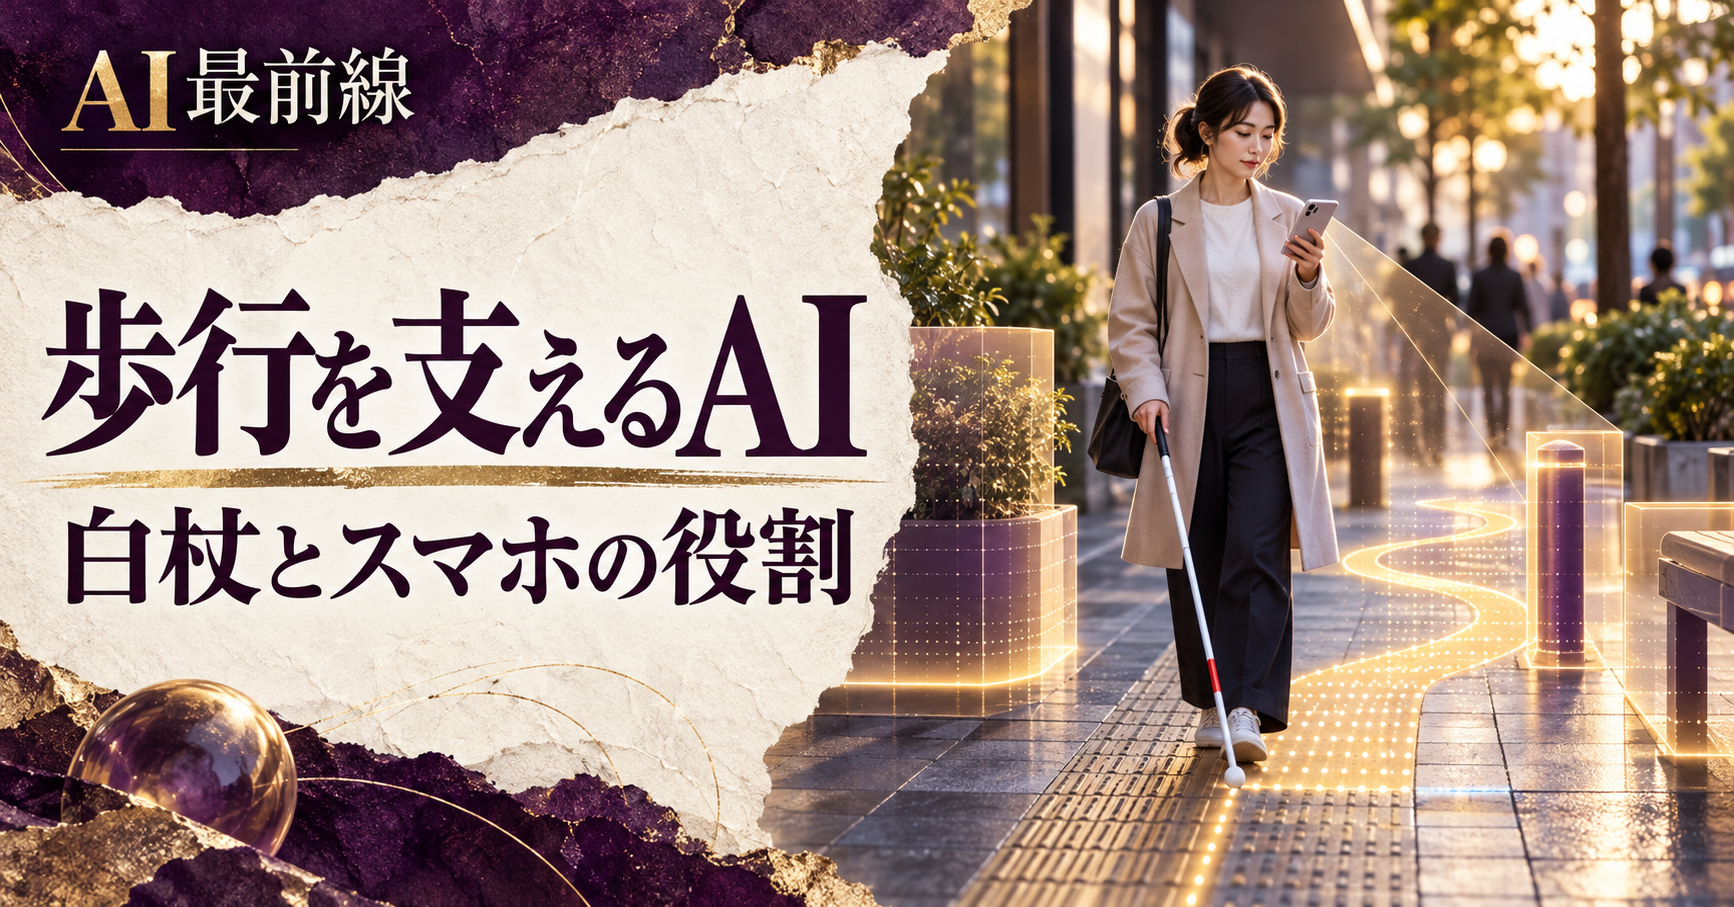
視覚障害のある人の移動を支えるAIでは、目的地への道順を答えることと、いま歩いている場所に沿って案内を続けることが異なる課題になる。ハーバード大学の研究チームが発表したMobilioは、スマートフォンのセンサーと音のフィードバックを組み合わせ、方向、通路、障害物を継続的に扱う研究だ。
8月の発表を10月28日時点の公開資料から確認する。白杖や盲導犬を不要にする製品としてではなく、既存の移動手段を補う試験として読む必要がある。
地図の案内と、足元の案内をつなぐ
ハーバードSEASの発表によると、Mobilioはカメラ、GPS、動きのセンサー、利用可能な場合のLiDARなどを組み合わせる。歩道や通路に沿った進行と、目の前の障害物への対応を、個別化したビープ音で伝える構成だ。
地図上で次の交差点が分かっていても、そこへ向かう歩道の中央を維持できるとは限らない。また、単発の物体認識ができても、その後どちらへ進めばよいかは別の判断になる。Mobilioは、その間にある連続した移動を支援しようとしている。
研究に先立ち、100人以上の視覚障害・ロービジョンの当事者に聞き取りを行い、曲がる場所の案内、通路に沿った継続的な誘導、障害物の検知と回避が重要だと整理した。技術を先に置くのではなく、移動の中で何が足りないかを聞いた点が設計の出発点である。
14人の試験結果をどう読むか
初期試験はCarroll Center for the Blindから募った14人で実施された。白杖とMobilioを組み合わせた条件では、白杖とGoogle Mapsの組合せに比べ、屋外ルートの所要時間が約13%短く、屋内コースの障害物への接触が約41%少なかったと報告する。
これらは試験に設定された経路や参加者の条件での比較である。すべての利用者の移動が13%速くなる、事故が41%減るといった表現には変えられない。接触回数の評価と、日常生活での事故や安全性の評価も同じではない。
Nature Biomedical Engineeringの研究論文は、システムと評価の条件を確認するための一次資料になる。人間のガイドとの比較結果も、研究の設定の中でのものとして受け止める必要がある。研究チームは、より広いボストン周辺での試験を次の段階としている。
歩く人の視点で学習する
街路画像の多くは車載カメラの視点で集められている。車道から見える景色と、歩道の端や交差点を歩く人に必要な情報は異なる。Mobilioは歩行者視点の画像を重視してモデルを学習させたと説明する。
本稿の考察として、日本での検証でも、道路や駅の見た目が似ているだけでは十分でない。狭い歩道、段差、工事中の誘導、混雑、雨や逆光など、利用者が実際に困る場面を評価対象にする必要がある。すべてを一度の試験で確かめるのは難しくても、未評価の条件を明示すれば、利用できる範囲を判断しやすくなる。
音による誘導では、周囲の交通音や人の声を聞くこととの両立も重要だ。案内を増やせばよいとは限らず、必要なタイミング、聞き分けやすさ、本人の負担を当事者と確かめる工程が必要になる。これは同研究の結果を日本へ適用する際の検討事項で、国内で実測した効果ではない。
端末内で動くことの利点と条件
処理をスマートフォン上で行う設計は、カメラを使い続けるシステムにとって意味がある。クラウドへ常時映像を送る方式と比べ、通信や映像の扱いを考える際の選択肢になる。一方で、端末の計算性能、発熱、電池、センサー構成による違いは運用上の確認が必要だ。
LiDARは利用可能な端末で使うとされるが、非搭載端末で同じ結果になると結論付けることはできない。対応端末の条件と、センサーが使えない場合の案内、検知に失敗したときの知らせ方は、製品化に向けて確かめる項目となる。
また、Penn StateのNaviSense研究のような物体探索や、Be My Eyesの支援とは、目的や対話の形が異なる。異なる支援手段を一つの順位にせず、どの場面を補うのかで比較することが適切だ。
配布時期より先に、利用範囲を確かめる
大学は技術移転部門を通じた事業化の検討も示すが、研究発表だけから日本での配信日、対応OS、価格を作ることはできない。研究で動いたこと、配布されること、日常の移動で安心して使えることを、それぞれの段階で確認する必要がある。
AIの支援範囲や確認工程の設計について、運営会社のRO合同会社は公式サイトに相談窓口を設けている。移動支援のように人の安全に関わる分野では、当事者と専門家による評価を含め、何を補助し、判断できないときにどう知らせるかを具体化することが重要になる。
参考報道:イノベトピア。本メディアによる歩行試験は実施していない。
PR
文賢 →